

 JOURNAL 最新ニュース
NTTモビリティが「HDマップレス型」自動運転バスを公道実証へ
カメラ主体の自動運転普及で激変する整備・鈑金塗装工場のエイミング責任
2026/11/20
自動運転や先進運転支援システム(ADAS)の技術トレンドが、今まさに大きな転換期を迎えている。これまでは高精度3次元地図(HDマップ)とレーザーセンサー(LiDAR)を組み合わせるアプローチが主流だったが、事前地図に頼らず、車載カメラの映像とAIによるリアルタイム認識のみで走行する「HDマップレス型」の台頭が急速に進んでいる。
2025年12月に設立されたNTTグループのNTTモビリティ(山下航太代表取締役社長、東京都港区)は、国内初となる「HDマップレス型」自動運転バスの公道走行実証を2027年2月から開始すると発表した(2026年12月7日車両納車予定)。
11月18日〜20日開催の「NTT R&D FORUM 2026」でも実車や技術展示が行われ、モビリティ業界に大きな衝撃を与えている。
一見すると通信・ITインフラのトピックに思えるが、この動きは整備工場や鈑金塗装工場の未来を大きく左右する。車両が「カメラの目」に命を委ねる時代になるほど、フロントガラス交換や外装修理後の「エミング」の精度がそのまま乗客や周囲の歩行者の安全に直結するからだ。
NTTモビリティが挑む「HDマップレス型」自動運転バスとは
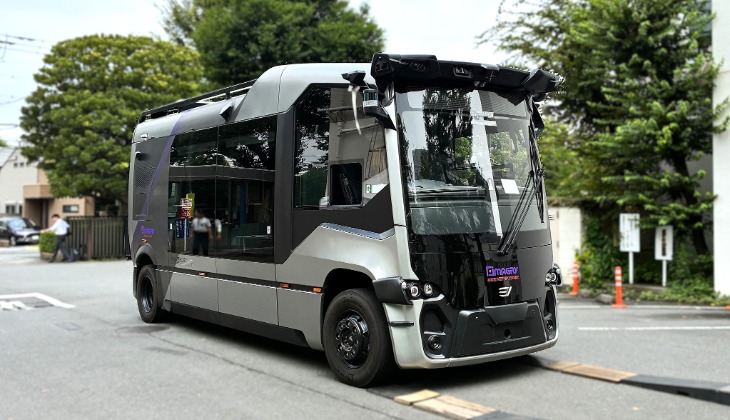
今回発表された公道実証は、東京都武蔵野市の公道(NTT武蔵野研究開発センター周辺)にて、まずはドライバーが乗車する自動運転レベル2から開始される。
技術的な最大の特徴は、「事前準備された高精度3次元地図(HDマップ)や、高価なLiDARに依存しない」点にある。
【従来の自動運転】
事前作成された高精度3次元地図(HDマップ) + LiDAR + カメラ + GNSS
↓
【HDマップレス型(E2E方式)】
車載カメラ映像 + 車載AIによるリアルタイム環境認識・自車位置推定
イスラエルの自動運転開発企業・Imagry(イマジリー)のシステム「ADK」をオーストラリアのeVersum(エバーサム)製、自動運転バスに搭載し、車載カメラが捉えた映像から周囲の交通環境や道路構造をリアルタイムに再構成。AIによる認識・経路計画と交通ルールの条件を組み合わせたハイブリッド方式を採用し、周辺認識から走行計画、車両制御までを一貫して行う『E2E』自動運転システムとして機能する。
事前に膨大なコストと時間をかけて地図を整備する必要がないため、新規ルートや過疎地、道路環境が頻繁に変わるエリアへの迅速な導入が可能となり、今後の自動運転普及の本命として期待されている。
なぜ「カメラ主体」へのシフトが整備・鈑金塗装現場の責任を高めるのか
この技術シフトは、車両の安全性のすべてが「カメラの視野精度」に一本化されることを意味している。
従来型システムとHDマップレス型(カメラ主体)を比較すると、整備現場が背負う責任の重さが浮き彫りになる。
従来型(HDマップ+LiDAR併用) | HDマップレス型(カメラ主体・E2E) | |
|---|---|---|
主な認識センサー | カメラ、LiDAR、ミリ波レーダー | 車載カメラ(周囲360度監視) |
自車位置・走行経路 | 事前整備された3D地図データと照合 | カメラ映像からAIがリアルタイムに認識 |
冗長性(セーフティネット) | カメラが車線を見失っても地図等で補完可能 | カメラの映像認識が唯一の判断基準 |
センサーの狂いによる影響 | 他センサーによる補正・多重チェックが働く | わずかな取付ズレが直接の誤認識・事故に直結する可能性 |
整備工場に求められる精度 | ミリ単位・0.1度単位の厳密な校正が求められる可能性がある | ミリ単位・0.1度単位の厳密な校正が求められる可能性がある |
これまでの自動運転車は、悪天候などでカメラの視界が悪くなっても、LiDARや地図データがセーフティネットとして機能していた。
しかし、カメラ主体のシステムでは、カメラの取り付け角度がわずか「0.5度」傾いていただけで、数十メートル先では数メートルのズレが生じるため、信号機や歩行者、対向車との距離をAIが誤認すれば、重大な衝突事故を引き起こしかねない。
整備・鈑金塗装工場で「エイミング品質」が命取りになる作業場面
日常の整備や鈑金塗装作業において、カメラの光軸や視野に直接影響を及ぼす作業は多岐にわたる。
- フロントガラス交換
フロントガラス上部に設置された前方監視カメラは、ガラスの歪みや取り付け位置のわずかな変化で光軸がズレるため、ガラス交換後のエイミングは必須作業となる。
- フロントバンパー・外板部品の脱着及び鈑金塗装
車両周囲を監視するサラウンドカメラや死角検知カメラが埋め込まれたバンパー、サイドミラー、フェンダー周りの脱着や修復時は、ミリ単位の取付精度復元と再校正が不可欠だ。
- 足回り整備・ホイールアライメント調整
サスペンション交換や車高変化、アライメントの狂いは、車載カメラの俯仰角(上下の傾き)や水平角を狂わせるため、足回り整備とカメラ校正はセットで考える必要がある。
これからの工場経営に求められる「3つの具体策」
自動運転・ADASが「カメラ主体」へ進む未来において、地域の整備・鈑金塗装工場が信頼され、生き残り続けるためには、以下の体制構築が急務となる。
- 特定整備認証の確実な取得と最新ターゲットの導入
電子制御装置整備を含む「特定整備」の認証取得を徹底し、新型車や多システムに対応できる最新のスキャンツール、校正用ターゲットを計画的に配備する。
- エイミング作業環境(床の水平度・スペース・照明)の厳格化
床面の水平度、規定の作業スペース(前後左右のクリアランス)、外光の差し込みを防ぐ照明環境など、基準を満たした作業スペースを確保する。自社でのスペース確保が困難な場合は、近隣の提携工場や共同エイミングセンターとの連携ネットワークを構築しておく。
- メカニックの「光学・電子制御教育」の強化
機械的な分解整備だけでなく、カメラレンズの特性、センサー視野、車載AIの自己診断エラーを正しく理解し、数値データを根拠に「校正完了」を証明できるスタッフを育成する。
まとめ:「安全を復元する」という整備工場の新たな価値
NTTモビリティが開始するHDマップレス型自動運転バスの実証は、未来のモビリティー社会のあり方を先取りするものだ。
自動車メーカーやIT企業がどれほど高度なカメラ+AIシステムを開発しても、その車両が街を走り、飛び石や事故、経年劣化に直面したとき、システムを元通りに修復・校正できるのは地域の整備工場や鈑金塗装工場をおいてほかにない。
「カメラで走る車」の安全を担保するエイミング技術をいち早く自社の強みとし、品質基準を可視化して顧客や取引先に提示していくことこそが、これからの激変期における最大の経営戦略となる。
あなたにおすすめの記事
-
液体や汚れに強く、ハードな現場に最適「Wera 9700 Tool Rebel ツールトロリー 1」(ヴェラツールズジャパン)
2026/11/20
-
パネルの面合わせを簡単・正確に溶接前の位置決めをサポート「WS NivelFix(ニベルフィックス)」(アイペック)
2026/11/20
-
バッテリー着脱で簡単充電&長時間連続使用「アイマッチ インフィニティー」(イスコ)
2026/11/20
-
粗目・仕上げ 兼用コンパウンドで研磨工程を集約「MIRAFLEX S320 / 321」(フジミインコーポレーテッド)
2026/11/20
-
NTTモビリティが「HDマップレス型」自動運転バスを公道実証へ
2026/11/20
-
日本カーラッピング協会苅谷代表、サイン&ディスプレイショウのセミナーに登壇
2026/11/20